
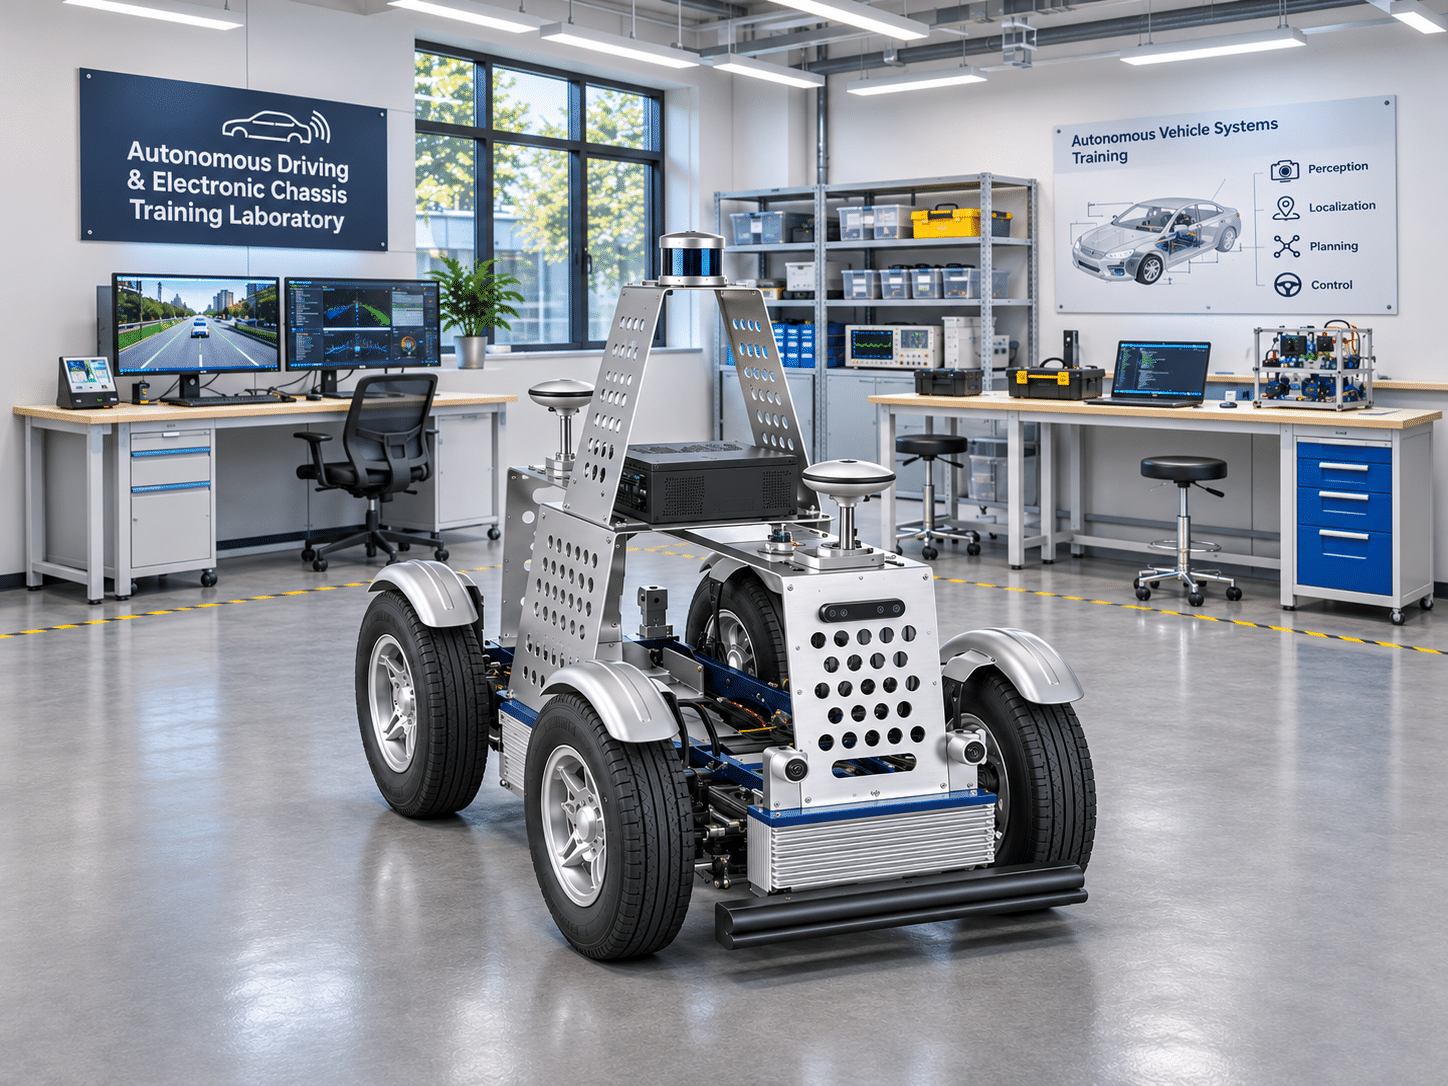
A formação em veículos autônomos exige muito mais do que estudar algoritmos em um computador.
Para compreender como um veículo percebe o ambiente e transforma dados em movimento, o aluno precisa relacionar sensores, comunicação veicular, processamento, planejamento e controle do chassi.
Nesse contexto, um veículo didático de direção autônoma aproxima essa cadeia da prática.
O Veículo Didático de Direção Autônoma e Controle Eletrônico do Chassi GTAT-ID002, disponível na Datasonic, reúne chassi drive-by-wire, CAN-BUS, LiDAR, câmera, radar de ondas milimétricas, sensores ultrassônicos, GNSS/RTK e uma unidade computacional compatível com ROS e Autoware.
Assim, a plataforma permite estudar desde a leitura do ambiente até o comando eletrônico de direção, tração e frenagem.
O que é um chassi drive-by-wire?
Em um sistema convencional, diferentes comandos do veículo dependem de conexões mecânicas ou hidráulicas entre o motorista e os atuadores.
Já a tecnologia drive-by-wire substitui parte dessas conexões por sensores, unidades eletrônicas e atuadores comandados por sinais elétricos. Dessa forma, o sistema interpreta uma solicitação e a converte em uma ação física no veículo.
No GTAT-ID002, o chassi permite controlar eletronicamente três funções fundamentais:
- direção;
- tração;
- frenagem.
Primeiro, a unidade computacional determina o comando necessário. Em seguida, o sistema eletrônico envia essa solicitação ao chassi. Por fim, os atuadores executam o movimento.
Portanto, uma arquitetura autônoma pode comandar o veículo sem depender de uma intervenção mecânica direta do motorista.
Como o drive-by-wire atua na direção?
Na direção, o controlador define o ângulo necessário para seguir uma trajetória.
O GTAT-ID002 utiliza direção dianteira com geometria Ackermann e permite configurar parâmetros como ângulo de direção e posição zero. Além disso, a plataforma monitora o ângulo para que o sistema possa comparar o comando solicitado com o comportamento real do veículo.
E na tração?
O veículo utiliza motores integrados às rodas traseiras.
Assim, o controlador pode atuar sobre parâmetros como velocidade, aceleração, marcha e modo de operação.
Como funciona a frenagem?
Da mesma forma, a plataforma permite comandar eletronicamente a frenagem e acompanhar parâmetros relacionados ao sistema.
Isso cria uma base para práticas de controle autônomo e também para estudos de funções como frenagem automática de emergência.
Como LiDAR, câmera, radar e ultrassom trabalham juntos?
Nenhum sensor consegue perceber perfeitamente todas as situações ao redor de um veículo.
Por isso, sistemas autônomos combinam tecnologias diferentes.
Essa abordagem recebe o nome de fusão de sensores. Ao combinar diferentes princípios de medição, o sistema pode ampliar alcance, precisão e confiabilidade na interpretação do ambiente.
No GTAT-ID002, essa percepção pode envolver quatro tecnologias principais:
| Sensor | Configuração no GTAT-ID002 | Principal função didática |
|---|---|---|
| LiDAR | 16 canais, até 150 m | Distância, geometria e nuvem de pontos |
| Câmera | 2 MP, até 1920 × 1080 | Faixas, objetos e informação visual |
| Radar milimétrico | 76–77 GHz, até 170 m | Distância e movimento de objetos |
| Ultrassom | Sistema 8 em 1, até 5 m | Detecção de obstáculos próximos |
LiDAR: geometria e distância
O LiDAR utiliza pulsos de luz para medir distâncias e construir uma representação tridimensional do ambiente.
Consequentemente, ele pode fornecer uma nuvem de pontos que ajuda o sistema a reconhecer superfícies, obstáculos e características geométricas.
No laboratório, o aluno pode relacionar esses dados a práticas de localização, mapeamento e desvio de obstáculos.
Câmera: interpretação visual
A câmera acrescenta informação visual.
Por exemplo, algoritmos podem utilizar imagens para reconhecer faixas, objetos, sinalização ou outras características do ambiente.
Portanto, enquanto o LiDAR oferece informações geométricas detalhadas, a câmera pode fornecer contexto visual.
Radar: distância e velocidade
O radar utiliza ondas de rádio e se destaca na medição de distância e velocidade relativa.
Além disso, radares automotivos conseguem operar em diferentes condições de iluminação e clima. Por isso, complementam a visão e o LiDAR em sistemas de percepção.
Ultrassom: percepção de curta distância
Os sensores ultrassônicos trabalham principalmente em distâncias menores.
Assim, são úteis em práticas relacionadas a estacionamento, manobras e identificação de obstáculos próximos.
Em conjunto, esses sensores permitem demonstrar uma ideia essencial da direção autônoma: cada tecnologia possui pontos fortes diferentes e a integração melhora a percepção do ambiente.
Qual é a função do CAN-BUS?
O CAN-BUS funciona como uma rede de comunicação entre módulos eletrônicos do veículo.
Em uma rede CAN, diferentes unidades compartilham mensagens pelo mesmo barramento. Cada módulo, então, identifica quais informações são relevantes para sua função. Além disso, o protocolo utiliza mecanismos de arbitragem e tratamento de erros adequados às redes automotivas.
No GTAT-ID002, o CAN-BUS permite trabalhar com dados relacionados ao chassi, como:
- velocidade;
- comando de direção;
- ângulo de direção;
- frenagem;
- aceleração;
- marcha;
- estados operacionais.
A plataforma também inclui um analisador CAN-BUS para práticas de leitura e análise da comunicação veicular.
Todos os sensores usam CAN-BUS?
Não necessariamente.
Esse ponto é importante para compreender a arquitetura real do sistema.
LiDAR, câmeras e outros sensores de alta taxa de dados podem utilizar Ethernet, USB ou interfaces específicas. Já o CAN-BUS normalmente conecta módulos do veículo e transporta comandos e estados do chassi.
Portanto, uma arquitetura simplificada pode seguir este fluxo:
Sensores → computador → percepção e planejamento → interface do veículo → CAN-BUS → chassi drive-by-wire
Enquanto isso, o chassi devolve informações sobre seu estado para que o sistema acompanhe a execução dos comandos.
Dessa forma, o CAN-BUS cria uma ponte entre o controle calculado pelo software e os sistemas eletrônicos que movimentam o veículo.
Como ROS entra no treinamento?
ROS, ou Robot Operating System, oferece uma estrutura de software para construir sistemas robóticos a partir de diferentes componentes.
Em vez de desenvolver toda a aplicação como um único programa, os alunos podem separar funções em módulos responsáveis por tarefas como:
- aquisição dos sensores;
- localização;
- percepção;
- criação de mapas;
- planejamento;
- controle;
- visualização;
- registro de dados.
Além disso, essa arquitetura ajuda a compreender como diferentes módulos trocam informações dentro de um sistema robótico.
O GTAT-ID002 oferece compatibilidade com ROS e Autoware justamente para apoiar esse tipo de desenvolvimento.
E qual é o papel do Autoware?
O Autoware é uma plataforma open source construída sobre ROS para aplicações de direção autônoma.
Sua arquitetura organiza a direção autônoma em etapas como:
sensoriamento → localização → percepção → planejamento → controle → interface do veículo.
Por isso, ele permite transformar os conceitos estudados separadamente em uma cadeia completa.
Mapeamento
O Autoware pode trabalhar com mapas vetoriais e mapas de nuvem de pontos.
Além disso, pode utilizar dados do LiDAR para localizar o veículo em relação a um mapa tridimensional.
Assim, uma atividade didática pode envolver:
- percorrer uma área controlada;
- coletar dados;
- gerar ou carregar o mapa;
- localizar o veículo;
- definir uma rota;
- executar o percurso.
Desvio de obstáculos
Depois que os sensores detectam um obstáculo, o módulo de percepção precisa identificá-lo.
Em seguida, o planejamento calcula uma trajetória compatível com o ambiente. Por fim, o controle transforma essa trajetória em comandos para o veículo.
O Autoware inclui recursos de planejamento e desvio dinâmico de obstáculos dentro dessa arquitetura.
Como estudar LKA e ACC?
O GTAT-ID002 também permite desenvolver práticas relacionadas a LKA e ACC.
LKA
LKA significa Lane Keeping Assist, ou assistência de permanência em faixa.
Nesse exercício, a percepção identifica a trajetória ou os limites da faixa. Em seguida, o controlador calcula as correções necessárias.
Finalmente, o sistema drive-by-wire aplica os comandos de direção.
Assim, os alunos conseguem relacionar:
percepção → trajetória → erro lateral → comando de direção
ACC
ACC significa Adaptive Cruise Control, ou controle adaptativo de velocidade.
Nesse caso, sensores como radar ajudam a determinar a distância e o movimento relativo de um objeto à frente.
Depois disso, o sistema ajusta aceleração ou frenagem para trabalhar com uma distância-alvo.
Consequentemente, o exercício reúne percepção, controle longitudinal e atuação sobre o chassi.
Onde entram GNSS, RTK e IMU?
Perceber obstáculos não basta. O veículo também precisa saber onde está.
Por isso, o GTAT-ID002 integra GNSS/RTK e IMU.
O GNSS fornece posicionamento por satélite. Já o RTK melhora a precisão utilizando correções.
Enquanto isso, a IMU mede movimentos e orientação.
Assim, o sistema pode combinar diferentes fontes para estimar posição e movimento com maior consistência.
O Autoware também utiliza informações de GNSS, IMU, LiDAR e mapas dentro do processo de localização.
O que pode ser estudado no GTAT-ID002?
O Veículo Didático de Direção Autônoma e Controle Eletrônico do Chassi GTAT-ID002 integra diferentes recursos em uma única plataforma:
- chassi drive-by-wire;
- direção eletrônica;
- tração e frenagem controladas;
- CAN-BUS;
- LiDAR de 16 canais;
- câmera frontal;
- radar de ondas milimétricas;
- sensores ultrassônicos;
- GNSS/RTK e IMU;
- unidade computacional;
- ROS;
- Autoware;
- mapeamento;
- desvio de obstáculos;
- LKA;
- ACC;
- diagnóstico de falhas.
Além disso, o veículo opera abaixo de 10 km/h, possui autonomia aproximada de 45 km e utiliza uma unidade computacional com CPU de 6 núcleos e 12 threads, 16 GB de RAM e SSD de 500 GB.
Essas características ajudam a posicionar o equipamento como uma plataforma de experimentação e ensino, e não simplesmente como uma demonstração estática.
Por que escolher o GTAT-ID002 para ensino?
A principal justificativa para utilizar o GTAT-ID002 está na integração.
Um laboratório poderia estudar CAN-BUS em uma bancada, LiDAR em outra e ROS apenas em simulação. No entanto, essa separação dificulta a compreensão do fluxo completo.
Com o GTAT-ID002, os alunos conseguem acompanhar uma cadeia mais próxima de uma arquitetura real:
sensor → dados → percepção → localização → planejamento → controle → CAN-BUS → chassi
Além disso, a plataforma permite monitorar velocidade das rodas, pressão de frenagem, ângulo de direção e outros dados do chassi.
Dessa forma, uma turma pode comparar o comando produzido pelo software com a resposta física do veículo.
Para quais cursos e laboratórios faz mais sentido?
O veículo didático pode atender diferentes áreas de formação.
Engenharia automotiva
Permite trabalhar arquitetura veicular, ADAS, chassis eletrônicos, redes automotivas e direção autônoma.
Engenharia mecatrônica
Integra sensores, controle, eletrônica, atuadores e software em uma única aplicação.
Engenharia elétrica e eletrônica
Favorece práticas com CAN-BUS, aquisição de sinais, módulos eletrônicos e controle.
Robótica
Oferece uma plataforma móvel para estudar percepção, localização, planejamento e atuação.
Ciência da computação
Permite desenvolver aplicações com ROS, Autoware, processamento de sensores e algoritmos de navegação.
Cursos técnicos automotivos
Também pode apoiar treinamentos relacionados a eletrônica veicular, diagnóstico e novas tecnologias automotivas.
Pesquisa e desenvolvimento
Por fim, universidades e centros de pesquisa podem utilizar a plataforma em projetos de mobilidade autônoma, fusão de sensores, controle, navegação, ADAS e integração de software.
Veículo didático de direção autônoma: da percepção ao movimento
Ensinar direção autônoma exige mostrar como diferentes tecnologias trabalham juntas.
Primeiro, LiDAR, câmera, radar e sensores ultrassônicos observam o ambiente. Depois, GNSS, IMU e algoritmos ajudam a localizar o veículo.
Em seguida, ROS ou Autoware organizam percepção, planejamento e controle. Finalmente, a interface eletrônica transforma essas decisões em comandos de direção, tração e frenagem.
Portanto, o principal valor de um veículo didático de direção autônoma está em permitir que o aluno acompanhe essa cadeia completa.
O Veículo Didático de Direção Autônoma e Controle Eletrônico do Chassi GTAT-ID002, disponível na Datasonic, foi escolhido para essa aplicação porque reúne sensores, comunicação CAN-BUS, chassi drive-by-wire e ferramentas de desenvolvimento em uma mesma plataforma educacional.
Assim, instituições podem avançar do estudo isolado de componentes para práticas integradas de percepção, comunicação, planejamento, diagnóstico e controle autônomo.
Deixe um comentário
Você precisa fazer o login para publicar um comentário.